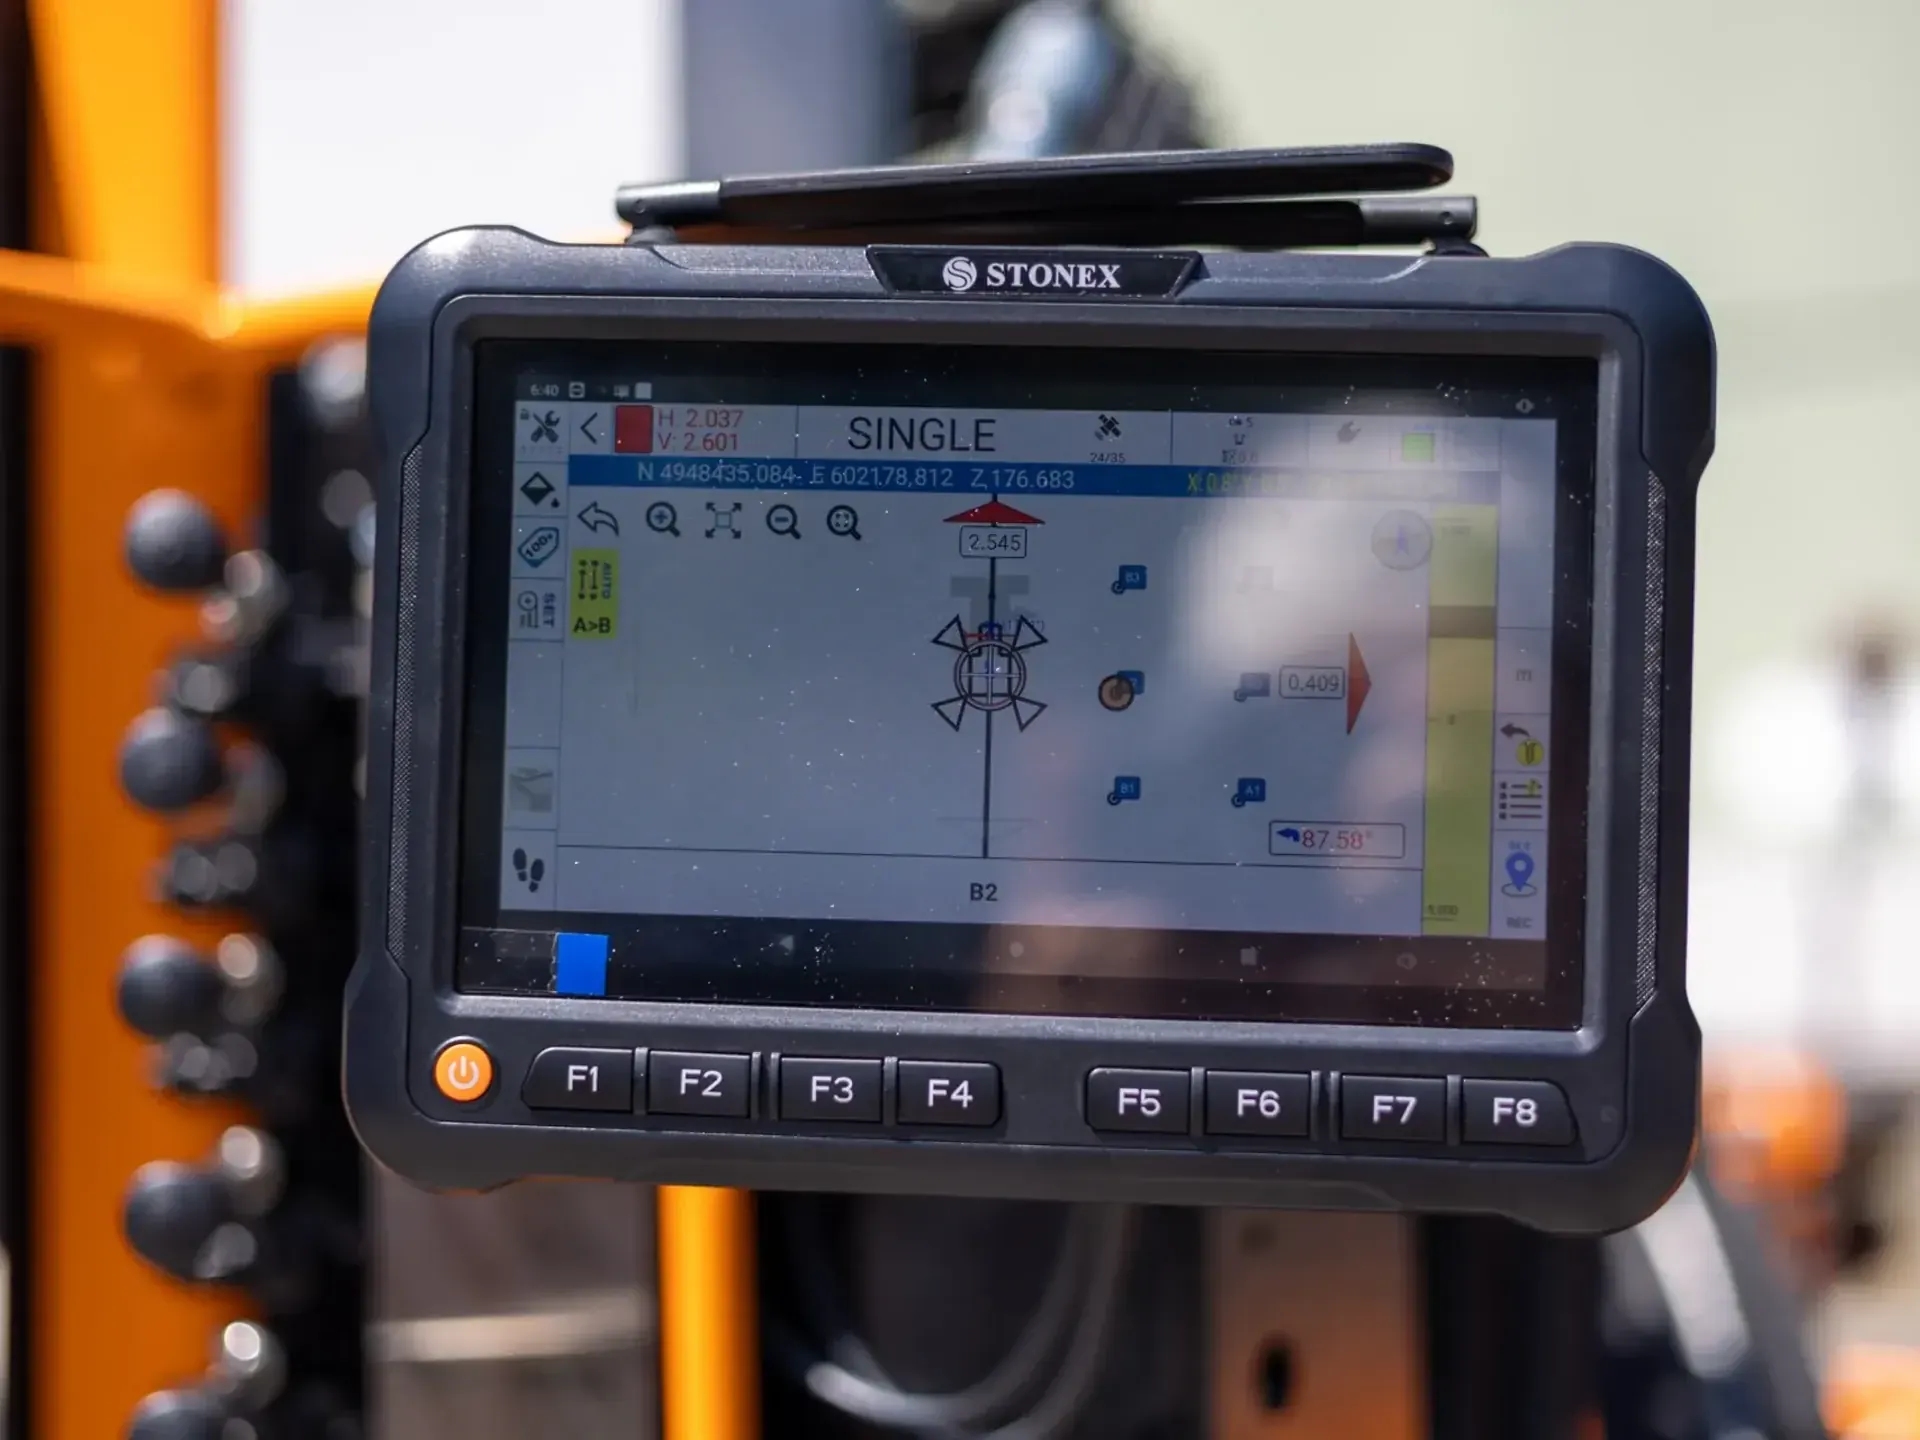
Fernüberwachung der Pfahlramme: Daten und Alarme
Ein vernetztes Rammgerät meldet Position, Betriebsstunden und Hammerschläge.
Die Telemetrie warnt auch vor Zuständen, die Stillstand verursachen können, und macht aus Maschinendaten konkrete Baustellenentscheidungen.
So funktioniert die Fernüberwachung des Rammgeräts
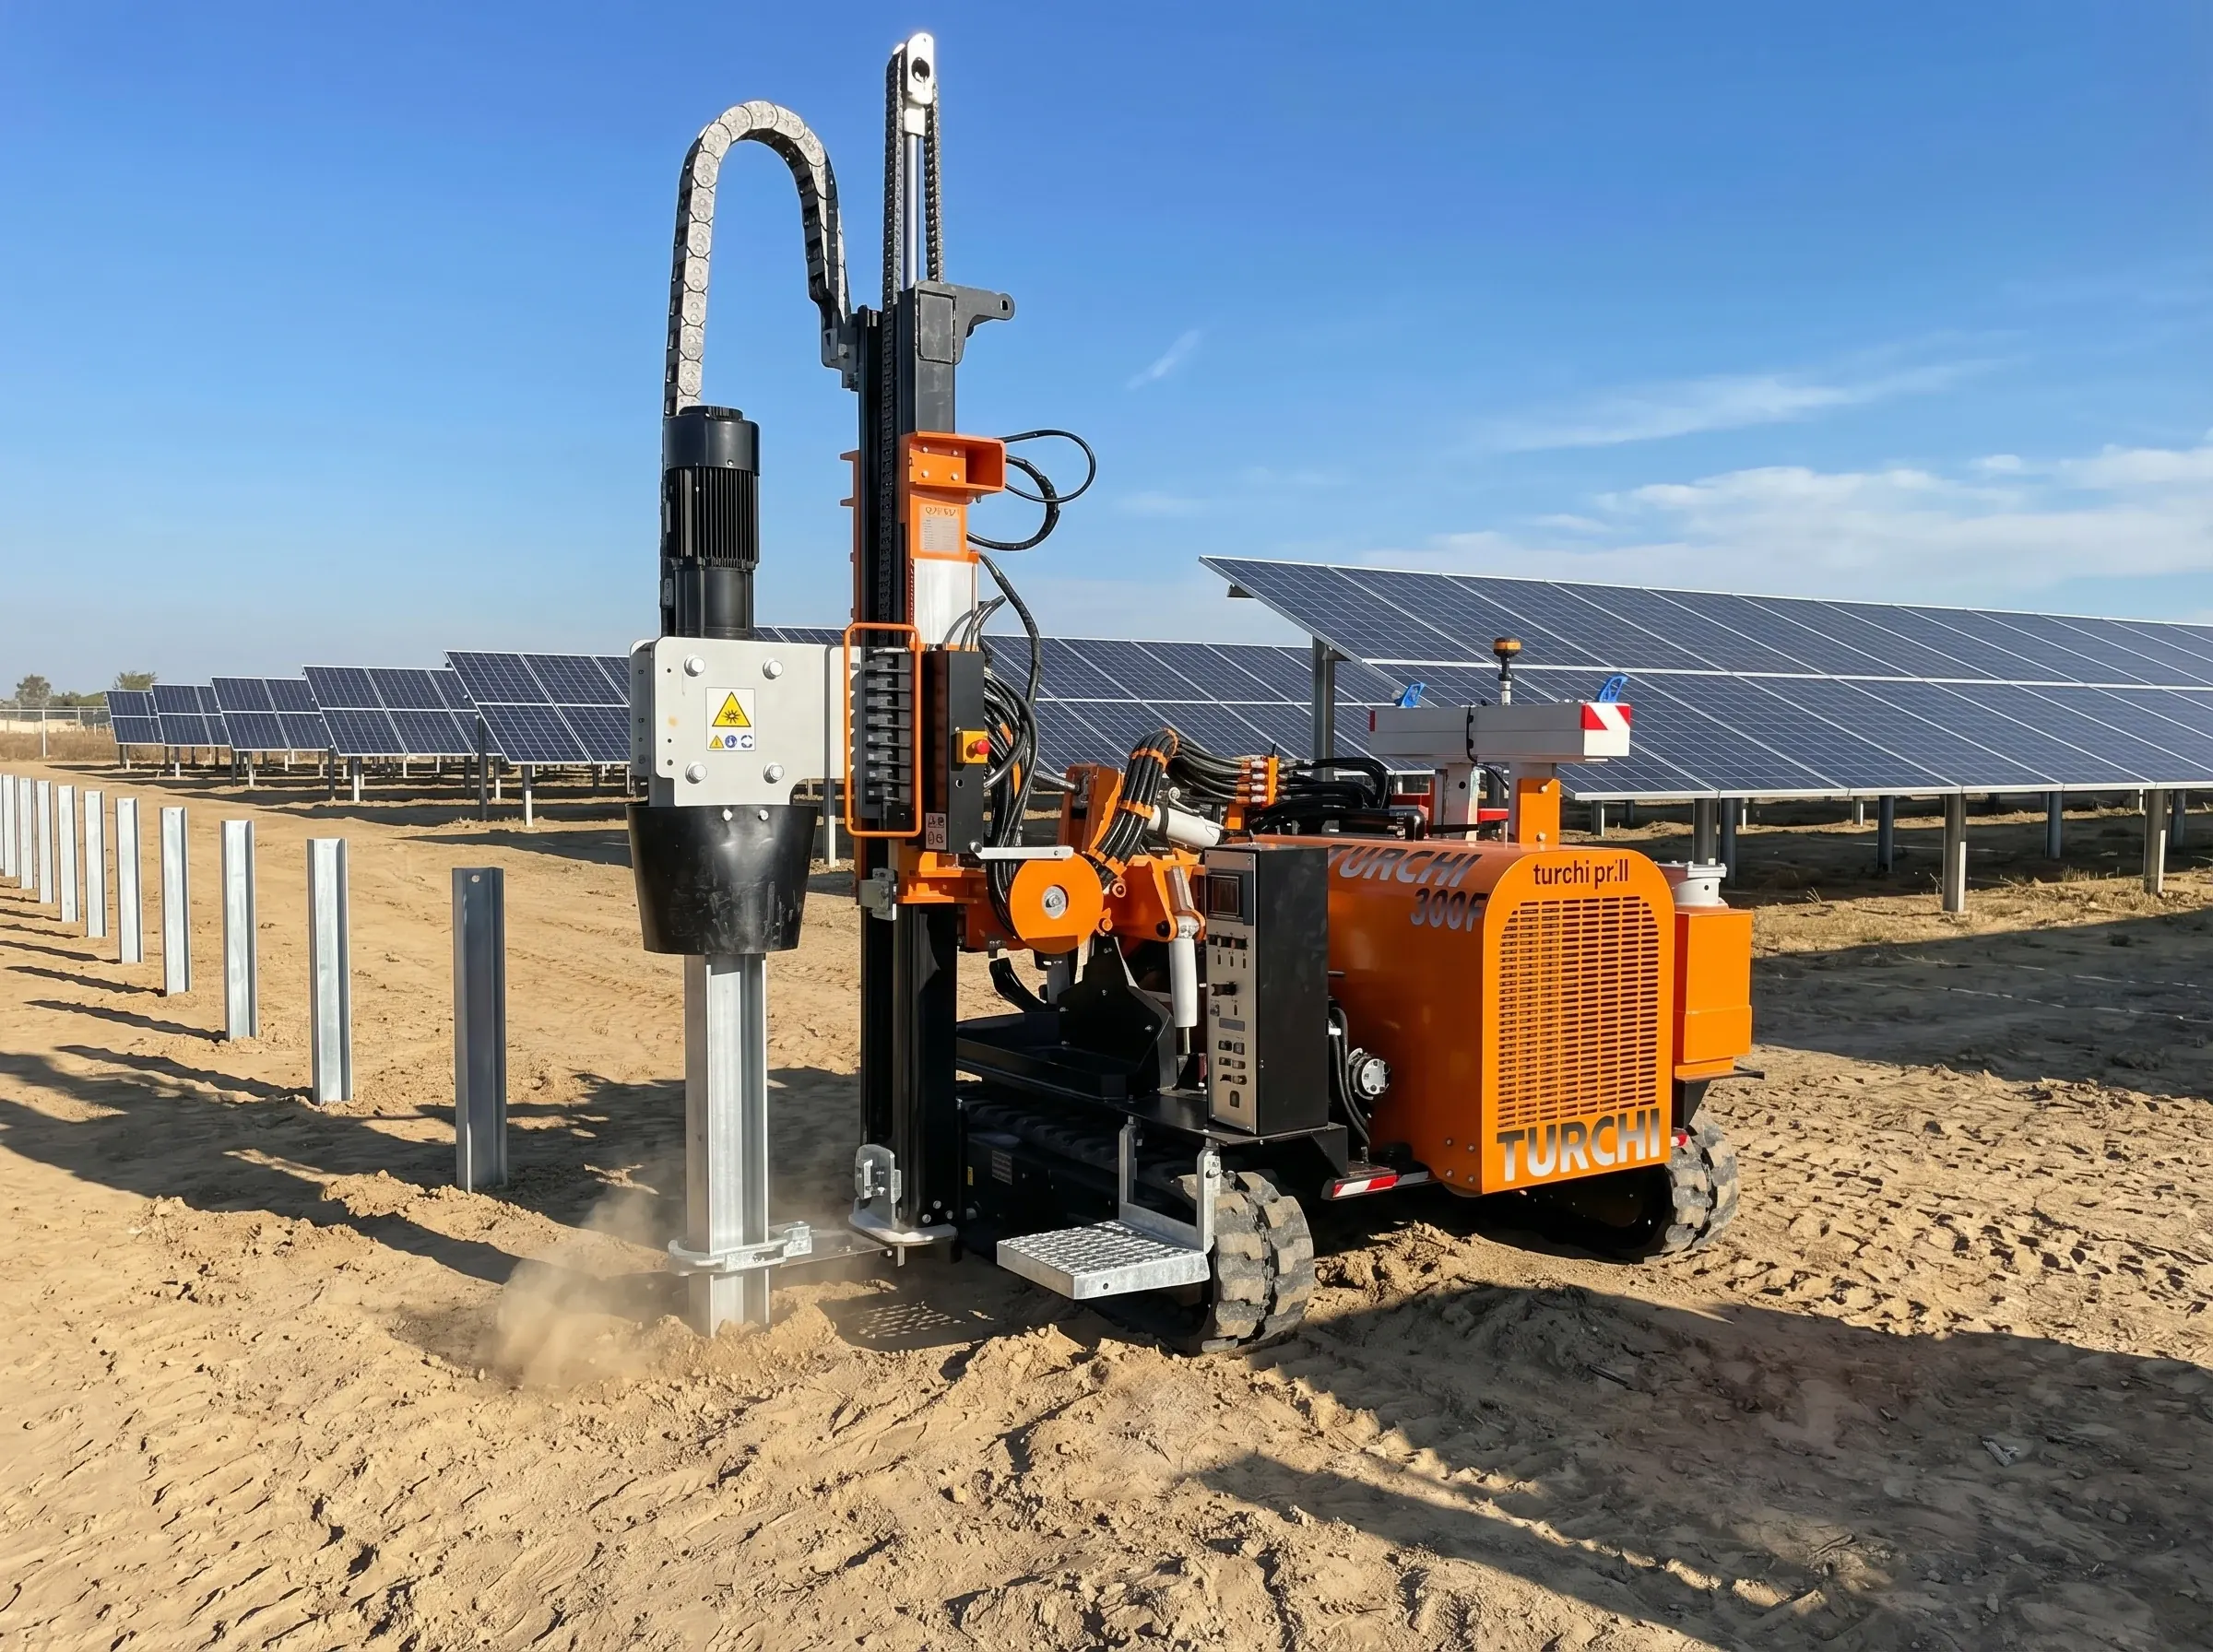
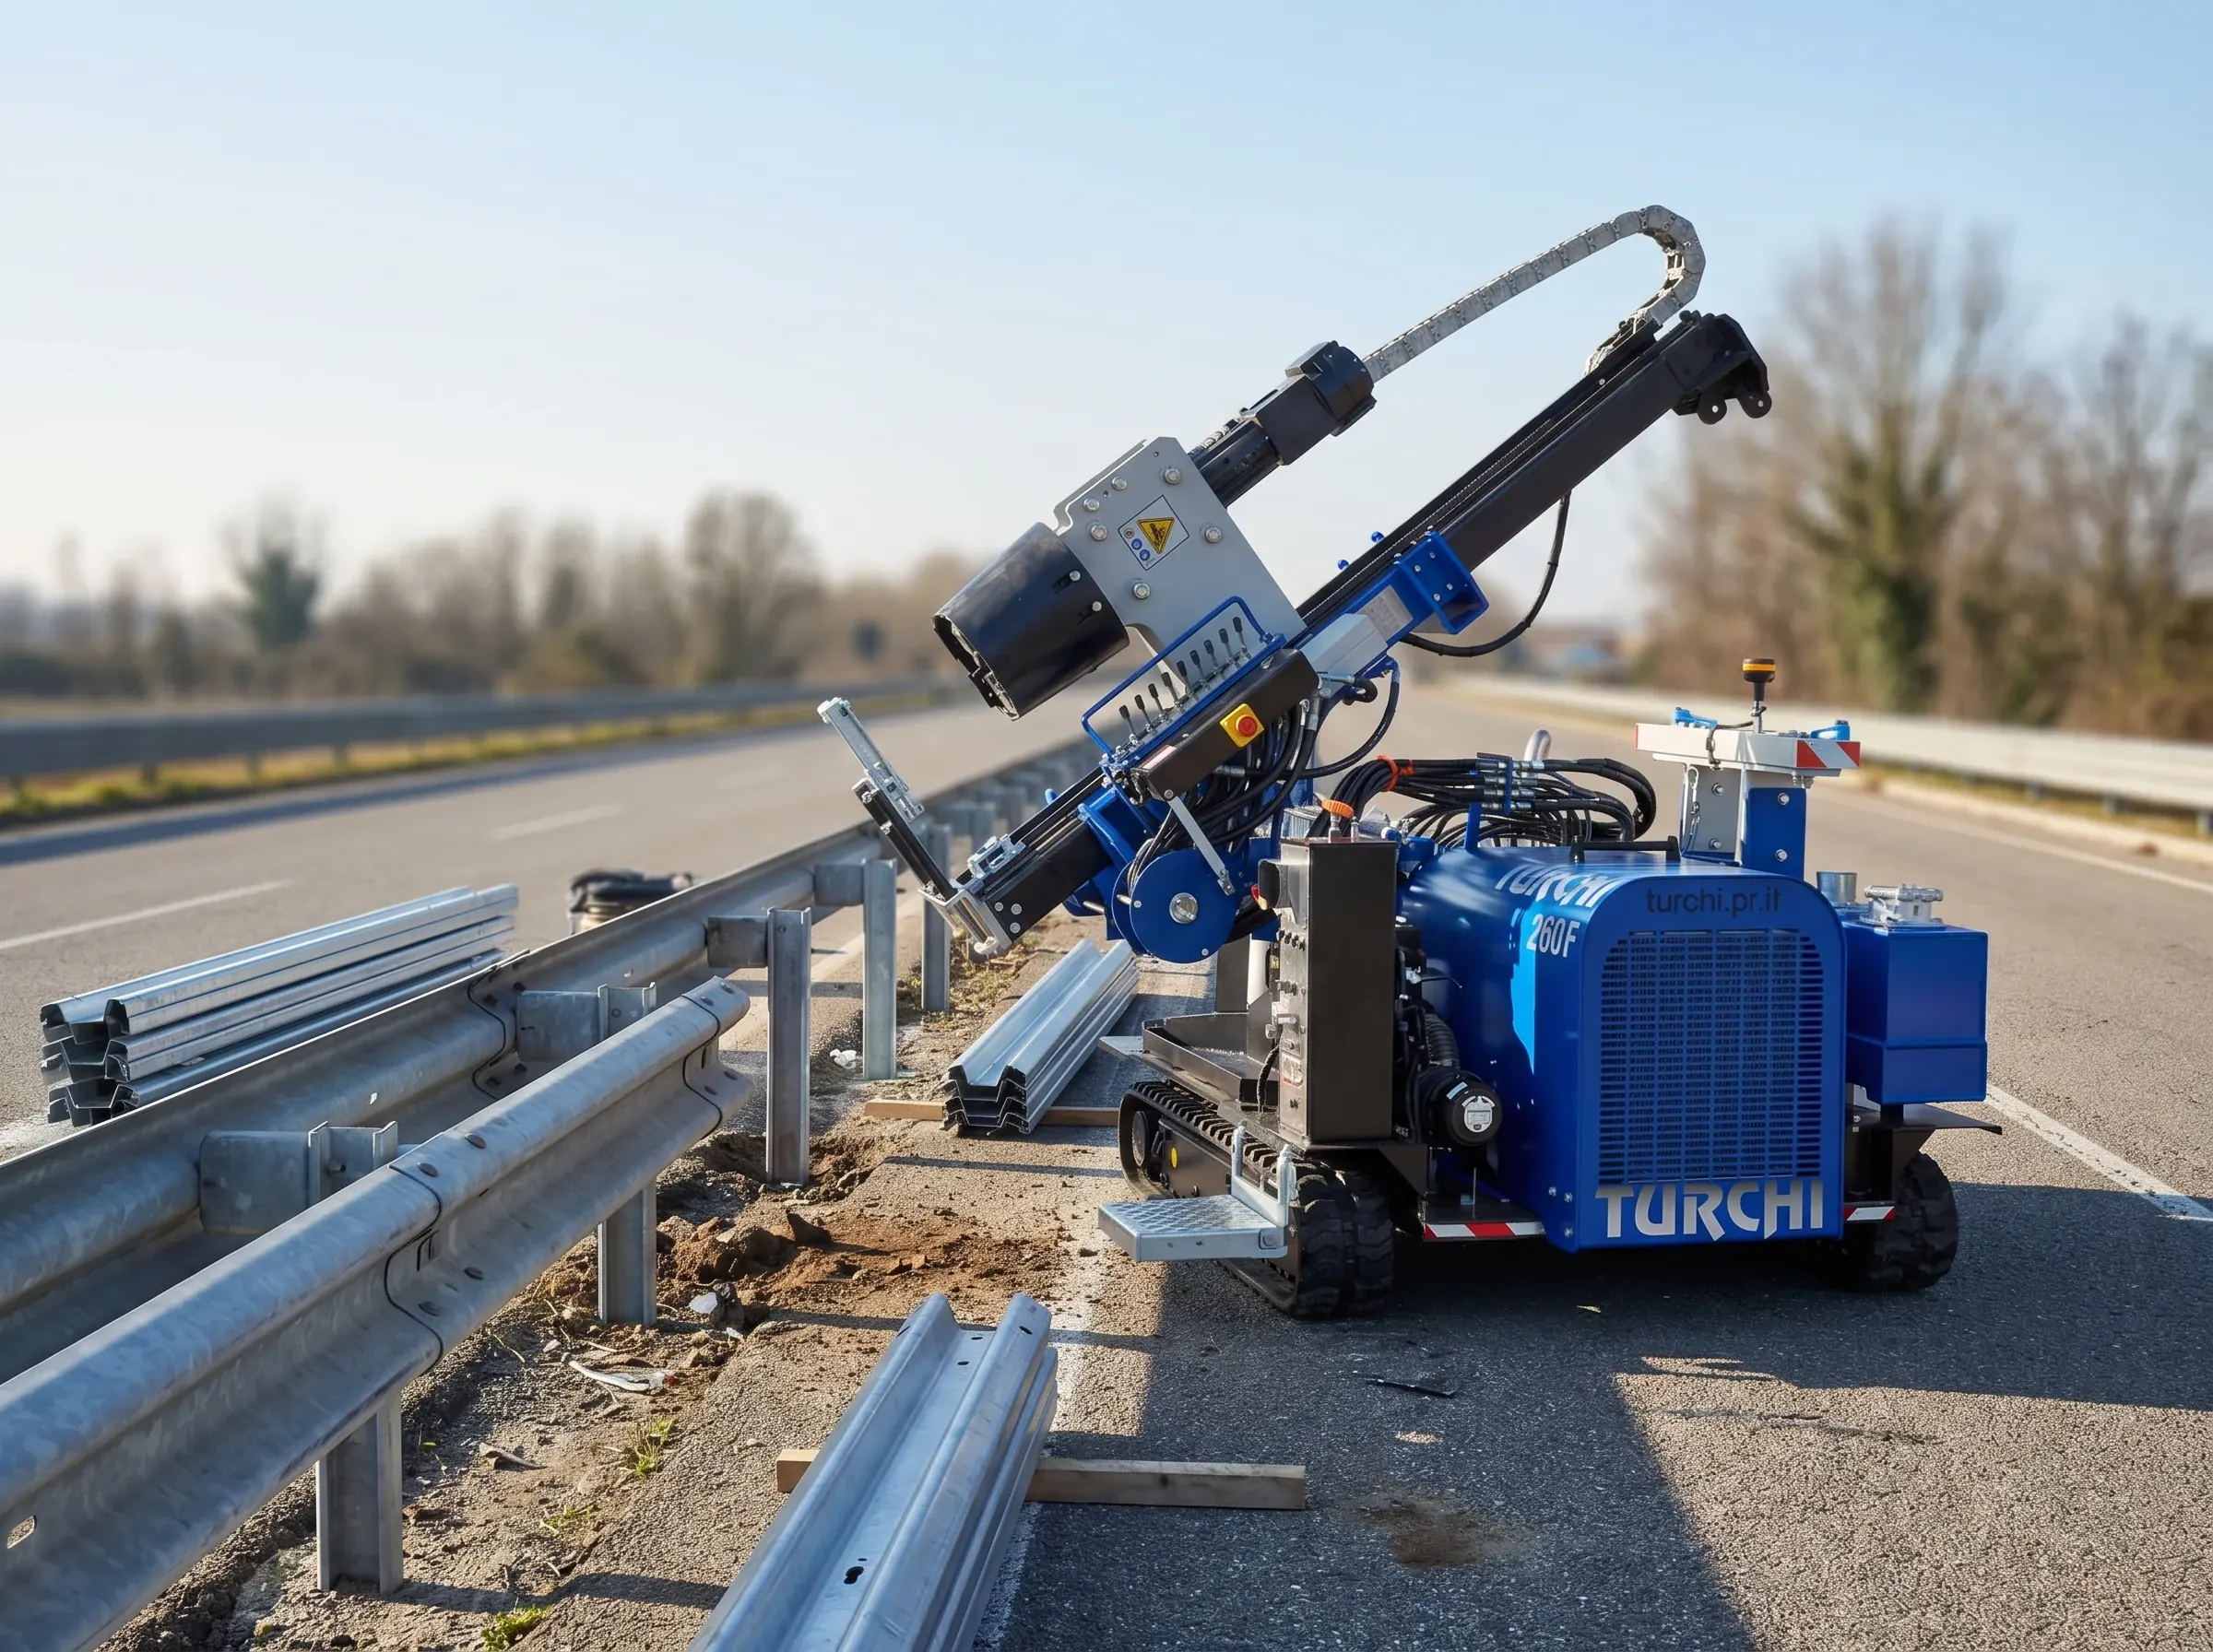
Das TURCHI-System für 300F und 260F nutzt ein Telematikmodul am CAN BUS der Maschine. Es sammelt Sensordaten und überträgt sie über GSM/GPRS an ein Webportal für PC, Tablet und Smartphone.
Die Übertragung funktioniert per Datenverbindung oder SMS und bleibt deshalb auch bei begrenzter Netzabdeckung verfügbar. OTA-Firmware-Updates können ohne Techniker vor Ort bereitgestellt werden.
Echtzeitdaten des Rammgeräts
Das Portal aktualisiert die wichtigsten Betriebswerte:
- GPS/Glonass-Position: zwei Satellitensysteme, Routenverlauf und Baustellenzuordnung.
- Motorstunden: fortlaufende Dieselstunden für die Wartungsplanung.
- Hammerzyklen: Hammerschläge zur Bewertung des Verschleißes.
- Öltemperatur: Kontrolle des Hydrauliköls gegen Überhitzung.
- Betriebsdrücke: Kontrolle des Hydraulikkreises beim Rammen.
- Kraftstoffverbrauch: tatsächlicher Verbrauch für die Betriebskosten.
Geofences und Arbeitsbereiche
Im Portal lassen sich virtuelle Arbeitsbereiche, sogenannte Geofences, definieren. Das Betreten oder Verlassen einer konfigurierten Zone löst automatisch einen Alarm aus.
Geofencing prüft den Einsatz in der zugewiesenen Zone, verfolgt Fahrten zwischen Baustellen und meldet unbefugte Bewegungen. Bei mehreren Geräten bündelt es die Flottenkontrolle.
Vorausschauende Wartung und Verschleißalarme
Das System analysiert Betriebsdaten und meldet einen Verschleißgrenzwert, bevor ein Bauteil ihn erreicht. Wartung wird planbarer und ungeplante Stillstände nehmen ab.
Das Portal speichert Serviceintervalle und Lebenszyklen der Bauteile. Es zeigt den Austauschzeitpunkt für Filter, Hydrauliköl und Verschleißteile an. Die Verfügbarkeit steigt und Kosten werden auf Solarbaustellen mit engen Vertragsfristen planbarer. Ergänzend dient die Wartungscheckliste für das Rammgerät.
Ferndiagnose ohne Baustellenfahrt
Bei einer Störung prüft der technische Support von TURCHI die Diagnosedaten aus der Ferne, findet die Ursache und führt den Bediener ohne Technikerfahrt durch die Lösung. Das senkt Stillstands- und Reisekosten.
Das System erkennt auch Jamming-Versuche gegen das GPS-Signal.
Flottenmanagement
Ein Dashboard zeigt Position, Betriebsstunden, Baustelle und Routenverlauf jeder Maschine. Der Flottenleiter vergleicht Auslastungen, plant Wechsel und verteilt Ressourcen zwischen Baustellen.
Industry 4.0 und das vernetzte Rammgerät
Die Fernüberwachung macht das Rammgerät vernetzt und dokumentierbar. Zusammen mit dem halbautomatischen GPS für Zentimeterpositionierung und der PVEA-Vertikalität für die Säulenausrichtung bildet sie das TURCHI-Präzisionssystem.
GPS, PVEA und Telemetrie verbinden Präzision, Rückverfolgbarkeit und Kontrolle für große Solar- und Straßenprojekte.
Die Fernüberwachung ist für TURCHI 260F und 300F optional. Konfigurieren Sie sie mit GPS und PVEA über den 7-Schritte-Konfigurator.
Häufig gestellte Fragen
Nicht gefunden, was Sie suchen? Sehen Sie sich die vollständige FAQ-Liste an. Kontaktieren Sie uns über eine Support-Anfrage oder schreiben Sie uns an [email protected].
GPS/Glonass-Position, Motorstunden, Hammerschläge, Öltemperatur, Betriebsdrücke und Kraftstoffverbrauch, alles in Echtzeit über das Webportal.
Ein Telematikmodul am CAN BUS sammelt Sensordaten und sendet sie über das Mobilfunk-GSM/GPRS-Netz, im Datenmodus oder per SMS, sodass die Übertragung auch bei begrenzter Abdeckung hält. OTA-Firmware-Updates werden unterstützt.
Als Option bei TURCHI 260F und TURCHI 300F.
Das Portal analysiert Betriebsdaten und sendet automatische Warnungen, bevor ein Bauteil seine Verschleißgrenze erreicht, und signalisiert, wann Filter, Hydrauliköl oder Verschleißteile zu ersetzen sind. Weniger ungeplante Stopps, vorhersehbarere Kosten.